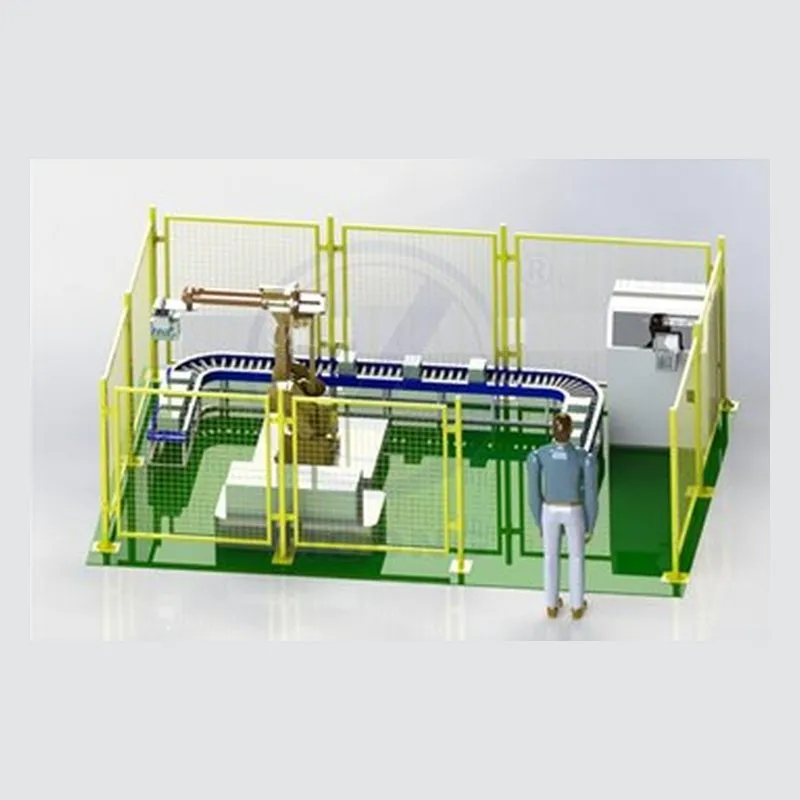
PG-IRD1002型 工业机器人搬运码垛实训平台结构简单,占地面积小,具有灵活的设备布置方式;故障率低,稳定可靠,保养维修简单;编组方式灵活;适用于各种包装料袋的码垛需求;可同时对多种包装料袋进行码垛,具有智能分拣功能。
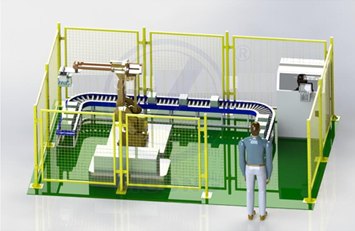
一、PG-IRD1002型 工业机器人搬运码垛实训平台装置组成
由六轴机器人、机器人基座、机器人控制柜、示教器、U型传送带、光电传感器、定制机器人末端2套、2种类实训工件、安全围栏、安全电子锁、配电柜等组成。
另外丰富的实训内容,为机器人配套2种不同的末端执行结构,简单介绍如下:
1、外抓式末端
外抓式末端主要用于抓取一定尺寸的方形盒装工件进行搬运、码垛、拆垛等演示。
2、吸附式末端
吸附式末端主要通过真空吸盘吸取一定尺寸的圆饼状工件进行搬运、码垛、拆垛等演示。
二、实训内容
1、六轴机器人的安装调试
2、输送带机械设计
3、机器人末端的设计及应用
4、机械三维建模及应用
5、电气控制与设计
6、气动控制技术
7、机械自由度分析原理
8、电气元件的原理及应用
9、传感器技术及应用
10、机器人示教器应用
11、PLC可编程控制器的应用
12、电气控制电路的应用
13、自动控制技术的应用
14、机器人系统维护与故障检测
三、系统主要参数
| 机器人参数 | 自由度 | 6 |
| 重复定位精度(mm) | ≤±0.08mm | |
| 额定负载 | ≥12kg | |
| *大工作半径 | ≥1400mm | |
| AGV | 速度 | 通常20m/min,*快40m/min |
| 转弯半径 | 600mm | |
| 长*宽*高 | 750*460*510mm | |
| 通讯 | 可WIFI通讯,可通过串口进行通讯 | |
| 辊筒输送带 | 外形尺寸 | 1630*450 *510m |
| 速度 | 不小于90转/分 | |
| 驱动方式 | 交流变频驱动 | |
| 机器人末端 | 外抓式末端 | |
| 重量 | 约473Kg | |
| 整体尺寸 | 4000 mm ×4000 mm | |
| 供电规格 | 3.5kVA,380V/50Hz | |
| 气源规格 | 0.6~0.8Mpa | |
| 集成功能 | 方便面等箱式码垛搬运工作站 | |
| 安全保护 | 急停开关、漏电保护、短路保护、过载保护、欠压保护、安全光幕 | |
| 主要可开展课程 | 工业机器人操作与调整、PLC编程、触摸屏组态、AGV技术、机械设计及测绘、传感器技术、气动控制技术、电机驱动控制 | |