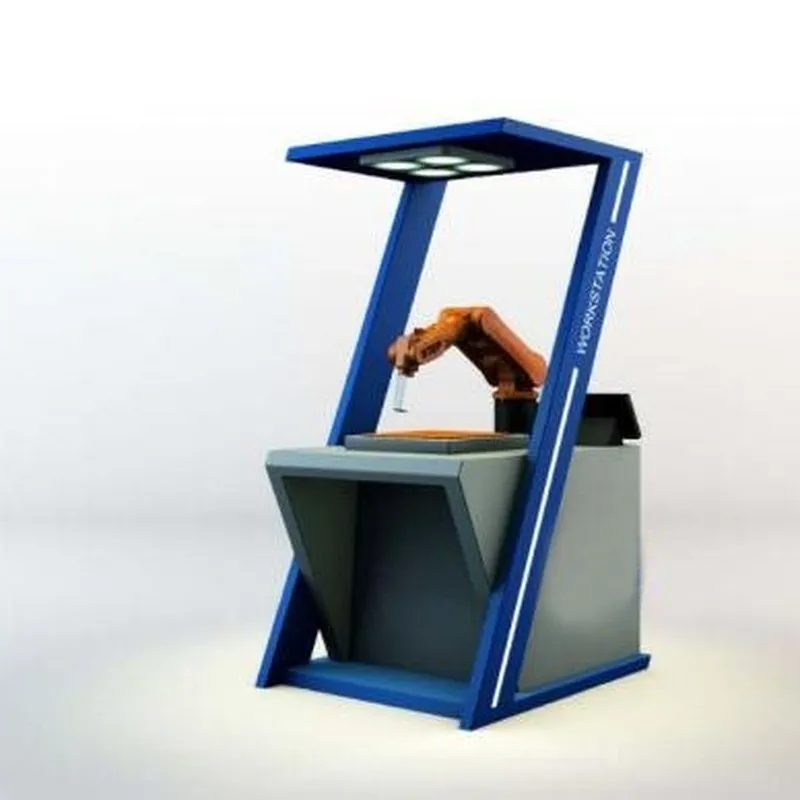
PG-IRWZQ1001型 五子棋工作站使用桌面型机器人 SD700 下五子棋, 是一个实现人机互动的趣味工作站, 工作站 由公司自主软硬件设计, 采用视觉识别系统, 精确识别人手落子位置, 由计算机程序判断对手的意 图并且预估对手在未来数步的可能落子位置,提前算出最优化对应方案。

一、技术参数
1、电源要求: AC380V,3P+N+PE,50Hz; (电压稳定范围±10%,预留回路电源保护) ;
2、压缩空气:压力≥ 0.6MPa,流量>50L/min;
3、接地要求:每台机器人一级接地;
4、温度要求: 0-45℃;
5、周围湿度要求: 一般不高与 75%RH,无结霜;
6、震动要求:不大于 0.5G;
二、系统总体介绍及组成
1、SD700 机器人 1台
2、五子棋工作台1套
3、棋子夹具1套
4、视觉系统1套
5、计算机1套
6、电控装置1套
三、配置清单
| 项目 | 序号 | 内容 | 描述 | 数量 | 品牌 |
| 机器人本体 | 1 | 机器人 SD700 | 1 | STEP | |
| 2 | 示教器电缆标配 | 8 米非柔性 | 1 | STEP | |
| 3 | 机器人本体动力线及标配 | 8 米非柔性 | 1 | STEP | |
| 4 | 机器人示教器 | 1 | STEP | ||
| 5 | 示教器连接电缆 | 8 米连接线缆 | 1 | STEP | |
| 6 | 42/48 路 DI/DO 模块 | 1 | STEP | ||
| 7 | 系统标准总线 | 固定标配 | 1 | STEP | |
| 机械部分 | 8 | 棋子夹具 | 1 | STEP | |
| 9 | 五子棋工作台 | 1 | STEP | ||
| 10 | 视觉系统及照明系统 | 1 | 选用知名品牌 | ||
| 11 | 计算机 | 1 | STEP | ||
| 12 | 安全指示灯及底座 | 1 | 选用知名品牌 | ||
| 13 | 分线盒及其配件 | 1 | STEP | ||
| 14 | 配件(线缆及接插件等) | 1 | STEP | ||
| 15 | 安全控制按钮及按钮盒 | 1 | STEP | ||
| 16 | 检测元件 | 若干 | 选用知名品牌 | ||
| 设计及调试 | 17 | 系统设计及安装调试 | 1 |
四、机器人参数
| 工业机器人本体 | 具有 6 个自由度, 串联关节型工业机器人 |
| 安装方式包括地面安装、挂装、倒装 | |
| 最大的工作半径为 700mm | |
| 有效负载 5kg | |
| 重复定位精度±0.02mm | |
| 机器人防护等级 IP40 | |
| 机器人本体重量 30kg | |
| 第 1 轴工作范围为+170°/-170°,最大旋转速度 245°/s | |
| 第 2 轴工作范围为+110°/-110°,最大旋转速度 185°/s | |
| 第 3 轴工作范围为+40°/-220°,最大旋转速度 290°/s | |
| 第 4 轴工作范围为+185°/-185°,最大旋转速度 300°/s | |
| 第 5 轴工作范围为+125°/-125°,最大旋转速度 460°/s | |
| 第 6 轴工作范围为+360°/-360°,最大旋转速度 600°/s | |
| 机器人控制柜 | 驱控一体机 SRC3 采用运动控制系统与伺服驱动系统集成设计, 是高度集成的设计成果, 因此, 控制柜体积、重量均大为缩减 |
| 控制柜整体尺寸为 550mm×307mm×213mm | |
| 防护等级 IP20 | |
| 使用电源 220VAC ± 10% / 50~60Hz | |
| 最大电流 10A | |
| 最大容量 3KVA | |
| IO 数量: 48DI / 40DO | |
| 重量 17kg | |
| 电气控制设备保证使用寿命和设备安全 | |
| 系统周边设备控制组件 | |
| 示教器参数 | 整体尺寸:480mm×245mm×65mm |
| 重量:2.4kg | |
| 显示屏:8 英寸电阻式触摸屏 | |
| 分辨率:VGA 800x600 | |
| 通信接口:支持 USB HOST 、USB OTG 、Ethernet 接口 | |
| 电源:24 V DC | |
| 防护等级:IP20 | |
| 安全操作:支持急停、三位使能 | |
| 控制系统 | 一台 SD700 基于 SRC 系统, 规划 32 路 DO ,48 路 DI,配置相应的连接器。 |
| 外围设备 | 控制按钮钮盒 1 个; 三色指示灯 1 个(黄绿红) |
四、安全防护
1、机器人工作范围内,禁止人员进入,禁止人员和机器人在共同作业地域内同时工作。
2、进入机器人工作范围内的人员必须经过安全培训。
3、机器人的自动启动、再启动和手动错作时,必须确认必要的操作条件。
4、其他的安全条件必须满足国家法律的有关规定。