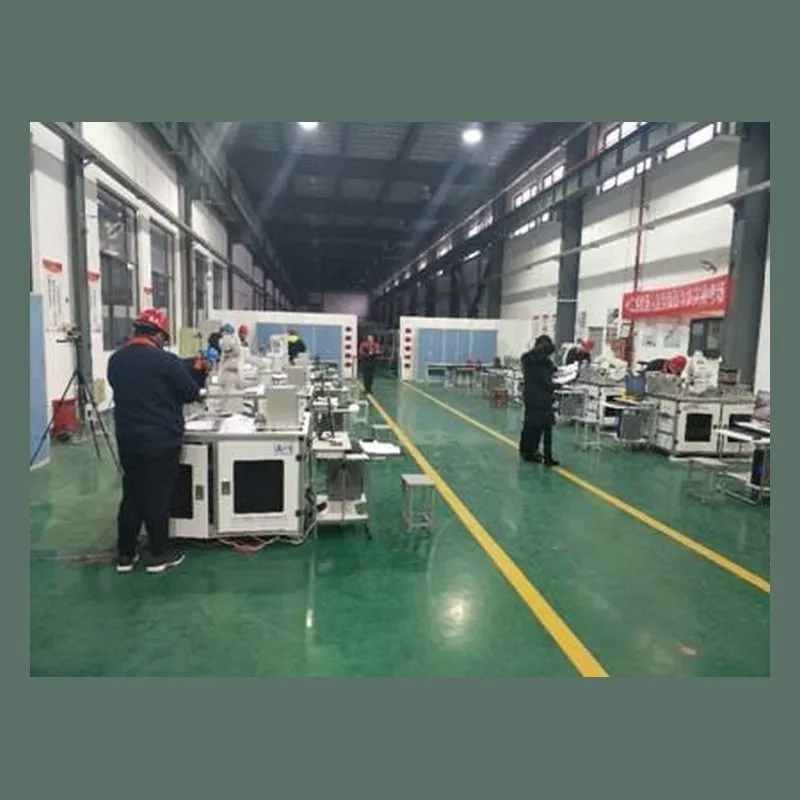
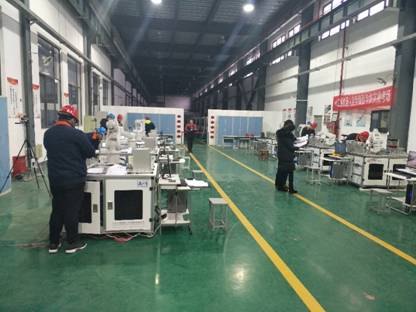
工业机器人应用编程考核设备能满足工业机器人应用编程1+X相关标准及技术规范,设备使用智能连接器连接,整个车间设备互联互通,实现大数据交换。
一、工业机器人
1、机器人本体
1)具有6个自由度,串联关节型工业机器人;
2)重复定位精度:±0.01mm;
3)承重能力:3kg;
4)水平到达距离: ≥580mm;
5)重量: ≥27kg;
6)各轴运动范围
J1轴≥±180
J2轴≥-155°/+5°
J3轴≥-25°/+240°
J4轴≥±180°
J5轴≥±95°
J6轴≥±400°
7) 各轴额定运动速度
J1轴≥4.58rad/s,262.5°/s
J2轴≥4.58rad/s,262.5°/s
J3轴≥4.58rad/s,262.5°/s
J4轴≥4.58rad/s,262.5°/s
J5轴≥4.58rad/s,262.5°/s
J6轴≥7.33rad/s,420°/s
8)伺服电机:工业现场总线绝对式编码器伺服电机
2、机器人控制系统
1)机器人控制器
具备用户PLC程序设计与调试功能。支持总线式全数字伺服驱动单元和绝对值式伺服电机,支持EtherCAT总线或NCUC总线协议,支持Socket、TCP/IP、ModbusTCP等通信协议。
电源:DC24V;
NCUC总线接口:2个外部;
USB1接口:1个;USB2接口:1个;
VGA接口:1个(内部使用视频型号口);
LAN接口:2个
2)IO模块
数字量信号:32 DI/DO
3)视觉软件工艺包
系统提供视觉工艺包,可快速进行视觉系统与机器人通讯配置。
4)伺服驱动器
采用国际主流的 EtherCAT 网络通信协议,具有高分辨率绝对式编码器接口,采用智能功率模块(IPM),集成串口通信。适合工业机器人对高 速度、高精度、低功耗、网络化的要求。
①输入电源:单相 AC220V或三相AC220V
②采用 EtherCAT工业以太网,实时性强,接线简单
③支持高精度绝对式编码器,*高分辨率可达23位5)示教器
①示教器外观参数
触摸屏尺寸≥8英寸;全触屏操作,配备急停开关、钥匙开关以及三段式安全开关;配备USB接口;
②示教器性能参数
运行内存:1G;存储空间为:2G;CPU频率::1GHz;外接电源:24V,功率: 10W;运行环境温度:0-60℃;防水等级:IP54
③示教器功能
手动控制机器人运动、机器人程序示教编程、机器人程序自动运行、机器人运行状态监视、机器人控制参数设置
④模式选择
示教器通过旋转开关选择手动T1模式、手动T2模式、自动模式、外部模式4种模式。
6)机器人信息化软件
软件可对机器人型号、机器人各关节轴坐标信息、运行程序、工作模式、使能状态、程序状态、运行倍率等信息进行采集和监控,便于用户快速查看和监控机器人状态。
二、标准实训台
1.实训平台尺寸:1280×1280×880 mm
2. 模块固定板:≥12个
3. *大电气接口容量:≥3组
4.实训模块可任意组合放置,可固定
三、快换工具模块
1.快换支架:1套
单套支架夹具容量:大于等于4个快换工具,适配标准实训台定位安装
2.快换盘:1套
快换装置材质:本体材质铝合金,紧锁机构合金钢
承重:≥3kg;允许力矩:≥20N·m;工作压力:0.3-1Mpa;重量:≤0.5kg
3.单吸盘工具:1套
吸盘盘径:20mm,吸附力≥10N,配真空发生器和电磁阀
4.电机手爪工具:1套
气缸缸径:≥12mm,行程:≥24mm
5.关节手爪工具:1套
气缸缸径:≥12mm,行程:≥24mm
6.工具:1套
工具类型:激光笔,绘图笔,金属笔,模拟焊枪,打磨,雕刻等
四、样件套装
1. 组装套件(底座模型、电机模型、减速器模型、法兰模型) 电机模型分为:电机外壳、转子、端盖三个部件
数量:≥6套
颜色种类:≥3种零件种类:≥6种
2. 可完全组装或自定义组装。
3. 码垛套件:
要求:方形和矩形可混装
1) 零件种类:≥2种(方形、矩形)
2) 方形零件颜色种类:≥2种
3) 方形零件数量:≥10个
4) 矩形零件颜色种类:≥2种
矩形零件数量:≥10个
五、绘图模块
1. 包含平面绘图和曲面模块
2. 适配标准实训台定位安装
3. 图样张数:≥10张
4. 预设图案:直线、圆弧、曲线、正交坐标系、非正交坐标系
5. 包含平面绘图板尺寸:290×223×2mm
6.包含曲面绘图尺寸:250×200×35mm
7.数量:1套
六、搬运模块
1. 可容纳零件个数:18个
2. 排列形式:3行*6列
3. 数量:1套
4.搬运工件为三角形,搬运槽位有数字标识
七、码垛模块
1.码垛位置:≥2个
2.栈板尺寸:65×65×25mm
3.零件容量
4.矩形工件10个,方形工件10个,可混装4.数量:1套
5.配套机器人具备码垛工艺包,可快速进行码垛编程。
八、通用电气接口套件套件
1.总线模块
1)支持EtherCAT 2.数字量扩展模块
1) 数字量通道:32DI/DO
2) 电源电压:DC24V 3.模拟量扩展模块
1) 模拟量通道:4AI/AO
2) 电源电压:DC24V 4.工业交换机
1) 端口数量:≥8
2)电源电压:DC24V
5.数量:1套
九、外围控制器
1. 控制器
用户存储器容量:≥100K/4MB; 数字量通道:≥14DI/10DO;
模拟量通道:≥2AI/AO AI(0-10v) AO(0-20mA);
位存储器容量 :≥8192byte;
布尔运算执行速度:≤0.08us/指令; 移动字执行速度 :≤1.7us/指令;
实数数学运算执行速度:≤2.3us/指令以太网端口数:≥2;
数据传输率 :≥10/100Mb/s;
支持Profinet总线通信,支持Socket、TCP/IP、ModbusTCP、S7通信协议; 数量:1套
2. 人机界面
显示屏:≥7英寸的 TFT 显示屏,16777216 色; 分辨率:≥800×480 像素;
操作方式:触摸屏;
背光无故障时间:80000H; 用户内存:12MB;
额定值(DC):24V;
Interfaces 1个Profinet接口(2个端口,带集成开关); 防护等级前面板IP 65 ,后面板IP20;
十、装配模块
1. 包含双轴气缸
2. V型块固定夹持范围可变
3.安装方式:安装在伺服电机控制的旋转变位机模块上方
十一、井式供料模块
1. 有机玻璃管长:≥150mm
2.采用气缸模式进行出料控制
十二、皮带运输模块
1. 包含输送机
2. 有效工作宽度:≥60mm
3. *高速度:≥4m/min
4. 电源电压:DC24V
5. 调速器
电压:单相AC220V 频率:50/60Hz
调速范围:90-3000r/min
十三、RFID模块
1. 包含读写器支撑件
2. 通讯接口:RS422
3. 读写器:
工作频率/额定值:13.56MHz 作用范围/*大值:140mm
传输率/无线电传输时/*大值:106kbit/s
十四、检测模块
1.视觉检测系统:
1/1.8"CMOS成像仪:彩色,600万像素S接口/M12镜头:8mm
成像模式:≥640×480
光源:白色漫射LED环形灯
通信和I/O:Profinet、ModbusTCP、TCP/IP 感器型号:IMX178
像元尺寸:2.4μm×2.4μm 靶面尺寸:1/1.8"
分辨率:3072×2048
帧率:17fps
曝光时间范围 27μs-2.5sec 数据接口:GigE
数字I/O:1路光耦隔离输入,1路光耦隔离输出,1路双向可配置非隔离I/O 缓存容量:128MB帧缓存
2.称重单元
称重区域:≤φ68mm 称重范围:0-1000g 供电:18-30VDC
精度:0.005%
输出信号:0±10V
十五、仓储模块
1. 仓储容量:≥12
2. 兼容工件种类:≥4种
3. 以太网I/O采集模块数据采集通道:≥12DI 通讯协议:ModbusTCP 供电电源:DC24V
4.料仓仓位具有物料感应传感器,检测料仓仓位工件信息
十六、旋转供料模块
1.速度:≥20º/s
2. 负载:≥5kg
3. 驱动:步进电机+谐波减速器
4. 谐波减速器减速比:80
5. 转盘直径:300mm
6.容量:≥6
十七、变位机模块
1.行程:±45°
2.速度范围:10~30°/s
3. 驱动方式:交流伺服+蜗轮蜗杆减速器
4. 减速器减速比:≥50
5.功率:≥400W
十八、典型工艺应用模块套件
1.具有典型的工业机器人应用场景,配置相应的工件及机器人操作工具, 包括焊接、打磨、涂胶,各工艺工件种类≥2;
2.工件放置底座适配仓库与装配模块。
十九、行走轴模块
1. 传动方式:滚珠丝杆螺母副
2.行程:600mm
3.速度:10mm/s
4.行走轴底座尺寸: 240×190×15mm
5.功率≥400W;
6.带有绝对位置控制功能
二十、电机装配模块
1.物料托盘尺寸(长×宽):300×250mm 容纳工件数量:
2.电机外壳×6; 电机转子×6;
3.电机盖板×6.
二十一、棋盘模块
棋盘尺寸:300×300×8mm、 棋子阵列:5×5、可容纳棋子尺寸:φ55mm
二十二、物料暂存模块
1.放置高度:与桌面垂直距离260mm 物料放置位:≥1;
2.可容纳定位工件种类:≥2;
3.物料放置托盘便于更换
二十三、二次开发软件包
1. 支持工业机器人系统二次开发环境配置;
2. 支持SDK对工业机器人系统二次开发编程;
3. 支持示教器界面定制化;
4. 支持机器人运行状态数据远程读写;
5. 支持工业机器人软件工艺包定制化开发。
6.提供控制器配置软件
1) 能实现与机器人控制器通信连接;
2) 提供机器人基本示教,包括点动、寸动、运动到点、停止运动、运动 模式切换、复位报警功能等
3) 可对机器人进行参数设置、拷贝、恢复等;
4) 对外提供系统内置命令,具备系统内部查询、修改、保存等功能;
5) 能对机器人轴状态、I/O状态进行实时监控;
6) 具备机器人数据采样、示波显示功能;
7) CA提供仿真功能,通过三维仿真场景模拟机器人动作,并记录TCP点的轨迹;
8)支持机器人系统备份与升级;
二十四、无油静音气泵
采用纯铜电机: 设备功率:600W 、排气量:45L/min 、容量:30L、工作电压:220V *高压力:0.8Mpa、外形尺寸:420*410*630mm
二十五、计算机与桌椅
1.计算机:CPU:Inter I7-7700 以上、显示器尺寸:≥21英寸、显示器内存:≥8GB、硬盘:≥1TB
2.计算机桌椅:采用折叠方式,尺寸:700×600×750mm
二十六、虚拟调试软件
1.支持包括华数、ABB等多品牌机器人数据采集;
2.支持西门子、三菱、欧姆龙等主流品牌PLC数据采集;
3.支持主流数控系统数据采集;
4.支持包括但不限于TCP/IP、OPC UA、TCP Modbus等通讯协议。
5.支持同PLC、工业机器人等设备进行通讯交互。
6.支持实时采集PLC、工业机器人等设备的运行数据。
7.支持仿真软件中虚拟机器人实时再现真实机器人动作。
8. 支持通过信号驱动机器人虚拟工作站中对象之间的交互。
9. 支持机器人虚拟工作站中调试PLC、机器人程序。
10. 支持根据虚拟调试结果验证并优化程序及工艺流程。
11.可实现典型机器人应用场景、PLC、机器人、MES等系统的数据真实交互;
12.可在虚拟环境下进行机器人应用系统集成,可提前验证机器人应用系统和电气的程序与逻辑等参数;
13、软件具有实训成绩管理、学员管理等功能,可以记录学生实训过程,并能够对虚拟仿真实训任务自动评分,具有排名、成绩反馈等教学管理功能。